أخبار عاجلة
مستقبل العمليات البحرية وتحت سطح البحر المستقلة
مستقبل العمليات البحرية وتحت سطح البحر المستقلة

مستقبل العمليات البحرية وتحت سطح البحر المستقلة
بقلم: د. نبيل سامح
المقدمة
تمثل العمليات البحرية وتحت سطح البحر واحدة من أكثر الأنشطة التقنية تعقيدًا داخل صناعة الطاقة، حيث تعمل أنظمة الإنتاج، وخطوط الأنابيب، والمنشآت تحت سطح البحر، والآبار، ومعدات التحكم، وأنظمة الفحص في بيئات تتسم بارتفاع الضغط، وانخفاض درجات الحرارة، وصعوبة الوصول، وتعقيد ظروف قاع البحر، وبعد المسافة عن الشاطئ، ووجود مستويات مرتفعة من عدم اليقين التشغيلي. وقد اعتمدت العديد من هذه العمليات تقليديًا على التدخل البشري المباشر، والمركبات التي يتم تشغيلها عن بُعد، وسفن الدعم، والكوادر البحرية، وحملات الفحص الدورية. إلا أن الصناعة تتجه بصورة متزايدة نحو نموذج تشغيلي جديد يجمع بين الأنظمة المستقلة، والروبوتات، والذكاء الاصطناعي، والاستشعار المتقدم، والتوائم الرقمية، والحوسبة الطرفية، ومراكز العمليات عن بُعد.
ولا تعني العمليات البحرية وتحت سطح البحر المستقلة ببساطة استبدال الإنسان بالآلة، وإنما تشير إلى تحول أوسع يتمثل في تطوير أنظمة ذكية قادرة على استشعار البيئة المحيطة، وتفسير الظروف التشغيلية، واتخاذ القرارات ضمن حدود محددة مسبقًا، وتنفيذ المهام، وإرسال نتائجها إلى المتخصصين. وقد أصبح هناك اهتمام متزايد بإمكانات الأتمتة في عمليات الفحص والصيانة والإصلاح البحرية وتحت سطح البحر، وخاصة من خلال المركبات ذاتية التشغيل تحت الماء وغيرها من الأنظمة غير المأهولة.
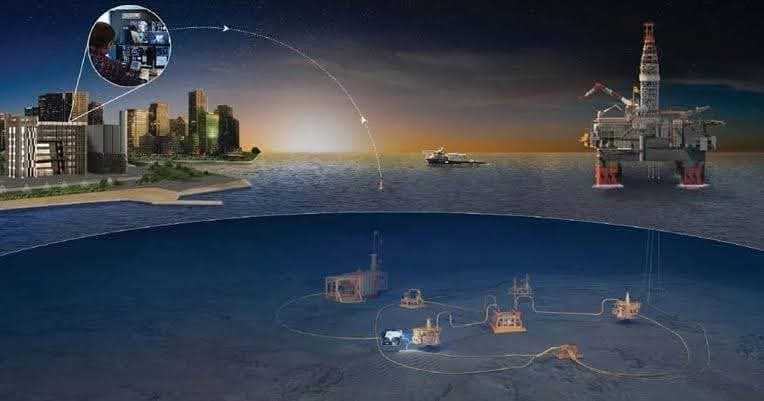
ومن المتوقع أن تصبح المنشآت البحرية المستقبلية أكثر اتصالًا واعتمادًا على البيانات، وأكثر اعتمادًا على الإشراف عن بُعد، وقادرة على تنفيذ العديد من الأنشطة الروتينية مع تقليل الحاجة إلى التدخل البشري المباشر. وبدلًا من الاعتماد بصورة أساسية على حملات الفحص التي تتطلب السفن، يمكن للمشغلين استخدام الروبوتات المقيمة تحت سطح البحر، والمراقبة المستمرة، وأنظمة التحكم الذكية، والتمثيلات الرقمية للأصول والمعدات.
تطور العمليات البحرية وتحت سطح البحر
مرت العمليات البحرية تاريخيًا بعدة مراحل من التطور التكنولوجي. فقد اعتمدت المنشآت البحرية في مراحلها الأولى بصورة كبيرة على الفحص اليدوي، والتدخل البشري المباشر، وأجهزة القياس التقليدية، والحملات البحرية المتكررة. ومع انتقال عمليات الاستكشاف والإنتاج إلى أعماق أكبر وظهور منشآت أكثر تعقيدًا، أصبحت المركبات التي يتم تشغيلها عن بُعد جزءًا مهمًا من عمليات الفحص والتدخل والدعم الإنشائي والصيانة.
وقد مثل ظهور المركبات التي يتم تشغيلها عن بُعد خطوة مهمة نحو تقليل تعرض العاملين للبيئات البحرية الخطرة. حيث أتاحت هذه المركبات تنفيذ عمليات الفحص البصري، والتعامل مع المعدات، ومراقبة خطوط الأنابيب، ودعم أنشطة التدخل دون الحاجة إلى وجود الغواصين بصورة مباشرة في البيئة تحت سطح البحر.
ثم ظهرت المركبات ذاتية التشغيل تحت الماء ومنصات الروبوتات الأكثر تطورًا. وعلى عكس المركبات التي يتم تشغيلها عن بُعد والتي تعتمد عادةً على التحكم البشري المستمر، تستطيع المركبات ذاتية التشغيل تنفيذ مهام محددة مسبقًا بدرجة أكبر من الاستقلالية. وقد أدى ذلك إلى ظهور مستويات مختلفة من الاستقلالية تشمل استقلالية المركبة، واستقلالية تنفيذ المهمة، واستقلالية إدارة المهمة.
وتدخل الصناعة حاليًا مرحلة جديدة تصبح فيها المركبات المستقلة جزءًا من منظومات ذكية متكاملة. فالروبوتات، وأجهزة الاستشعار، والذكاء الاصطناعي، والتوائم الرقمية، وشبكات الاتصال، ومراكز التحكم عن بُعد يمكن أن تعمل معًا باعتبارها منظومة تشغيلية متكاملة.
ويغير هذا التحول مفهوم العمليات البحرية بصورة جوهرية. فبدلًا من إرسال الأفراد والسفن إلى الأصل البحري عند الحاجة إلى الفحص، يمكن للأنظمة المستقبلية مراقبة الأصل بصورة مستمرة، ثم إرسال نظام الفحص المستقل عند اكتشاف تغير أو حالة غير طبيعية.
وتزداد أهمية هذا التحول مع تقدم عمر البنية التحتية البحرية وانتشار الأصول في مناطق جغرافية واسعة. فخطوط الأنابيب القديمة، وأشجار الآبار تحت سطح البحر، والمجمعات، والكابلات، والـRisers، والمنشآت، وأنظمة الإنتاج تحتاج إلى استراتيجيات أكثر تطورًا لإدارة السلامة والتكامل التشغيلي. ويمكن للمراقبة الرقمية المستمرة والفحص المستقل أن توفر فهمًا أكثر ديناميكية لحالة الأصل مقارنة بالفحص الدوري التقليدي.
الروبوتات المستقلة في البيئات البحرية
ستصبح الروبوتات إحدى التقنيات الأساسية التي تدعم العمليات البحرية المستقلة في المستقبل. ويمكن للمنصات الروبوتية المختلفة تنفيذ مهام مختلفة وفقًا لقدرتها على الحركة، ومدة التشغيل، وقدرات الاستشعار، ومستوى الاستقلالية.
ستظل المركبات التي يتم تشغيلها عن بُعد ذات أهمية كبيرة، خاصة في المهام التي تتطلب عمليات تلاعب معقدة، أو تدخلًا فنيًا، أو إشرافًا بشريًا مباشرًا. إلا أن قدراتها تتطور بصورة مستمرة من خلال الرؤية الآلية، والملاحة الآلية، والاستشعار المتقدم، وأنظمة التحكم الذكية.
أما المركبات ذاتية التشغيل تحت الماء، فتمثل مسارًا أكثر تقدمًا نحو الاستقلالية. ويمكنها تنفيذ عمليات المسح والفحص على مساحات واسعة دون الحاجة إلى التحكم البشري المستمر. وتجعلها قدرتها على الملاحة الذاتية مناسبة بصورة خاصة لفحص خطوط الأنابيب تحت سطح البحر، والبنية التحتية الموجودة في قاع البحر، والمنشآت البحرية، ومراقبة البيئة.
ويمثل مفهوم الروبوتات المقيمة تحت سطح البحر مرحلة أكثر تقدمًا، حيث يمكن لهذه الأنظمة البقاء في البيئة البحرية لفترات طويلة وتنفيذ عمليات فحص متكررة أو بعض مهام التدخل دون الحاجة إلى تعبئة سفينة جديدة لكل مهمة.
ومن الممكن أن يؤدي انتشار الروبوتات المقيمة إلى تغيير فلسفة الصيانة البحرية بصورة أساسية. فالروبوت الموجود بالقرب من الأصل يمكنه إجراء عمليات فحص متكررة، واكتشاف التغيرات، وجمع بيانات عالية الدقة، وإرسال المعلومات المهمة إلى مركز العمليات.
ويمكن لهذا النموذج تقليل الاعتماد على حملات الفحص التقليدية وزيادة معدل وموثوقية مراقبة الأصول، بالإضافة إلى تقليل تعرض العاملين للبيئات الخطرة.
ومن المتوقع أن تصبح الروبوتات المستقبلية أكثر قدرة على فهم البيئة المحيطة بها بدلًا من مجرد تنفيذ مسارات أو تعليمات محددة مسبقًا. ويمكن للرؤية الآلية، والتصوير ثلاثي الأبعاد، والاستشعار الصوتي، والقياسات المتقدمة، والذكاء الاصطناعي أن تساعد الروبوتات على التعرف على المنشآت، واكتشاف الحالات غير الطبيعية، والتمييز بين الظروف الطبيعية وغير الطبيعية.
الذكاء الاصطناعي كطبقة لاتخاذ القرار
سيصبح الذكاء الاصطناعي طبقة أساسية من طبقات الذكاء داخل الأنظمة البحرية المستقلة. فالروبوتات وأجهزة الاستشعار تنتج كميات ضخمة من المعلومات، ولكن البيانات وحدها لا تحقق الاستقلالية. ويجب أن تكون الأنظمة قادرة على تفسير البيانات وتحويلها إلى معلومات تشغيلية وقرارات مفيدة.
يمكن للذكاء الاصطناعي دعم اكتشاف الحالات غير الطبيعية، وتحليل الصور، وتقييم حالة المعدات، والملاحة، والصيانة التنبؤية، والمراقبة البيئية، وتحسين العمليات.
وفي عمليات الفحص تحت سطح البحر، يمكن للذكاء الاصطناعي تحليل مجموعات كبيرة من الصور والبيانات لتحديد التآكل، والتشوهات، وتلف الطلاء، والنمو البحري، والتغيرات الإنشائية، وحركة خطوط الأنابيب وغيرها من الحالات.
وبدلًا من الاعتماد على المهندسين لفحص جميع الصور يدويًا، يمكن للأنظمة الذكية تحديد المناطق التي تحتاج إلى اهتمام متخصص وترتيبها وفقًا لدرجة الأهمية.
ويمكن للذكاء الاصطناعي أيضًا دعم إدارة الأصول بصورة تنبؤية. فمن خلال دمج المعلومات التاريخية مع بيانات الاستشعار الحالية، تستطيع النماذج الذكية اكتشاف التغيرات في سلوك المعدات قبل حدوث الأعطال الكبيرة، مما يسمح بتحويل الصيانة من نموذج تفاعلي إلى نموذج أكثر استباقية.
ومن المتوقع أن يتطور دور الذكاء الاصطناعي من مجرد اكتشاف الحالات غير الطبيعية إلى تفسيرها في سياقها التشغيلي. فالنظام المستقبلي لا ينبغي أن يكتفي بالإشارة إلى وجود خلل، بل يجب أن يساعد في فهم أهميته التشغيلية، ومقارنته بالسلوك التاريخي، وتقييم نتائجه المحتملة، واقتراح الاستجابة المناسبة.
ويتطلب ذلك دمج الذكاء الاصطناعي مع المعرفة الهندسية. فالأنظمة المعتمدة فقط على البيانات قد تواجه صعوبات عندما تكون البيانات محدودة أو عندما تتغير الظروف البيئية والتشغيلية.
ولذلك يتوقع أن تزداد أهمية الأنظمة الهجينة التي تجمع بين المعرفة الفيزيائية، والنماذج الهندسية، والبيانات التاريخية، وتقنيات التعلم الآلي.
التوائم الرقمية والعمليات المستقلة
ستوفر التوائم الرقمية عنصرًا أساسيًا آخر في مستقبل العمليات البحرية وتحت سطح البحر المستقلة. والتوأم الرقمي هو تمثيل رقمي ديناميكي لأصل أو نظام مادي يتم تحديثه باستمرار باستخدام المعلومات القادمة من الأصل الحقيقي.
وفي العمليات تحت سطح البحر، يمكن استخدام التوأم الرقمي لتمثيل خطوط الأنابيب، وأنظمة الإنتاج تحت سطح البحر، والمجمعات، والآبار، والمنشآت، وأنظمة التحكم، والظروف البيئية المحيطة.
ولا تقتصر أهمية التوأم الرقمي على العرض المرئي. حيث يمكن للتوأم التشغيلي مقارنة السلوك المتوقع بالسلوك الفعلي للأصل، وعند ظهور اختلافات يمكنه المساعدة في اكتشاف الحالات غير الطبيعية ودعم اتخاذ القرار.
وفي المستقبل يمكن أن يصبح التوأم الرقمي البيئة المركزية التي تربط الهندسة، والتشغيل، والصيانة، والفحص، ومراكز التحكم عن بُعد.
فعلى سبيل المثال، يمكن لمركبة مستقلة تحت سطح البحر فحص خط أنابيب وجمع بيانات عالية الدقة، ثم يتم دمج هذه المعلومات داخل التوأم الرقمي، حيث تقوم أنظمة الذكاء الاصطناعي بمقارنة الحالة الحالية بنتائج الفحوص السابقة.
وبذلك ينشأ اتصال رقمي مستمر بين الأصل المادي وحالته التاريخية، وحالته الحالية، وسلوكه المتوقع، ومتطلبات الصيانة المستقبلية.
كما يمكن للتوائم الرقمية دعم التخطيط للعمليات. وقبل تنفيذ نظام مستقل لمهمة تدخل معقدة، يمكن استخدام البيئة الرقمية لتقييم ظروف التشغيل المحتملة، وتحديد القيود، وإعداد المهمة.
وبالتالي لا يصبح التوأم الرقمي مجرد تمثيل للأصل، بل يتحول إلى منصة للذكاء التشغيلي.
الحوسبة الطرفية والذكاء تحت سطح البحر
تمثل الاتصالات أحد أكبر التحديات أمام العمليات البحرية وتحت سطح البحر المستقلة. فالبيئة تحت سطح البحر لا توفر نفس البنية التحتية للاتصالات الموجودة على اليابسة، كما يمكن أن تؤثر محدودية عرض النطاق، وتأخر الاتصال، والظروف البيئية، والانقطاعات المؤقتة في الاتصال على القدرة على إرسال جميع البيانات بصورة مستمرة إلى مراكز العمليات.
توفر الحوسبة الطرفية أحد الحلول المهمة لهذا التحدي. فبدلًا من إرسال كل البيانات الخام إلى السحابة أو إلى مركز تحكم بعيد، يمكن وضع قدرات معالجة ذكية بالقرب من أجهزة الاستشعار والأنظمة الروبوتية.
ويمكن لنظام حوسبة طرفية بحري أو تحت سطح البحر تحليل المعلومات محليًا وإرسال النتائج الأكثر أهمية فقط. ويساعد ذلك على تقليل متطلبات الاتصال وتسريع الاستجابة.
وتصبح هذه القدرة مهمة بشكل خاص في العمليات المستقلة. فقد يحتاج الروبوت إلى اكتشاف جسم أمامه، أو التعرف على حالة غير طبيعية، أو تعديل مهمته دون انتظار تعليمات من مشغل بعيد.
كما يمكن لتطور تقنيات إنترنت الأشياء تحت الماء أن يدعم الاتصال بين الأنظمة تحت سطح البحر. ويسمح الجمع بين الحوسبة الطرفية، والذكاء الاصطناعي، وأجهزة الاستشعار، والروبوتات، وشبكات الاتصال بإنشاء بنية للذكاء الموزع.
وفي هذه البنية لا يوجد الذكاء في مركز العمليات البحري أو السحابة فقط، وإنما يتوزع بين المعدات تحت سطح البحر، والمركبات المستقلة، والمنشآت البحرية، وبوابات الحوسبة الطرفية، ومراكز العمليات عن بُعد، وأنظمة المؤسسة.
الفحص والصيانة والإصلاح المستقل
تعتبر عمليات الفحص والصيانة والإصلاح من أكثر المجالات الواعدة في مجال الاستقلالية البحرية.
فالفحص التقليدي تحت سطح البحر قد يتطلب سفنًا، وأفرادًا متخصصين، وفترات مناسبة للطقس، وعمليات غوص، وإعدادات لوجستية كبيرة.
ويمكن للأنظمة المستقلة تقليل الاعتماد على هذه المتطلبات تدريجيًا.
فالفحص الروبوتي المستمر أو المتكرر يمكن أن يوفر فهمًا أكثر تفصيلًا لكيفية تغير البنية التحتية مع مرور الوقت. وبدلًا من مقارنة تقارير فحص تفصل بينها فترات زمنية طويلة، يمكن تحليل بيانات متكررة ومتسقة يتم جمعها آليًا.
ويساعد ذلك على اكتشاف التغيرات في مراحل مبكرة. كما يمكن متابعة العيوب الصغيرة لتحديد ما إذا كانت مستقرة أو تتطور إلى مشكلات أكثر أهمية.
وبذلك يمكن أن تنتقل الصيانة المستقبلية من الصيانة القائمة على الجدول الزمني إلى التدخل القائم على حالة الأصل الفعلية.
وتظل الصيانة المستقلة أكثر تعقيدًا من الفحص المستقل، لأن الصيانة تتطلب التعامل مع المعدات، والتحكم في القوى، واستخدام الأدوات، وفهم الظروف التشغيلية بصورة دقيقة.
ومع ذلك، فإن التطور في المناولة الروبوتية، والرؤية الآلية، والملاحة المستقلة، وأنظمة الإرساء تحت سطح البحر يوسع تدريجيًا إمكانية تنفيذ عمليات تدخل روبوتية أكثر تطورًا.
وليس الهدف طويل المدى بالضرورة هو جعل جميع أنشطة الصيانة مستقلة، وإنما تطوير نموذج هجين تنفذ فيه الروبوتات الأنشطة الروتينية أو الخطرة، بينما يشرف الإنسان على القرارات المعقدة والحالات الاستثنائية.
وهذا النموذج يخلق شراكة بين الإنسان والآلة، حيث توفر الآلات الاستمرارية والدقة والقدرة على العمل لفترات طويلة، بينما يوفر المهندسون الحكم الهندسي والفهم السياقي والمسؤولية عن القرارات ذات العواقب الكبيرة.
أنظمة الإنتاج المستقلة تحت سطح البحر
ستمتد الاستقلالية في المستقبل إلى ما هو أبعد من الفحص والتدخل لتشمل عمليات الإنتاج.
وتشمل أنظمة الإنتاج تحت سطح البحر الآبار، وأشجار الآبار، والمجمعات، وأنظمة التحكم، وخطوط التدفق، والمضخات، والضواغط، وأنظمة الفصل وغيرها من المعدات.
وتعمل هذه الأنظمة كشبكات مترابطة، ولذلك فإن التغير في أحد مكوناتها يمكن أن يؤثر على المكونات الأخرى.
يمكن لأنظمة التحكم الذكية مراقبة ظروف التشغيل بصورة مستمرة وتحسين الأداء ضمن الحدود التشغيلية المحددة.
وفي المستقبل قد تستخدم أنظمة الإنتاج المستقلة التحكم الذكي لتعديل ظروف التشغيل وفقًا لسلوك المكمن، وحالة المعدات، وظروف الجريان، ومتطلبات المنشآت الموجودة في المصب.
كما يزداد الاهتمام بمعالجة الموائع تحت سطح البحر، حيث يمكن نقل بعض وظائف المعالجة إلى مناطق أقرب إلى أنظمة الإنتاج الموجودة في قاع البحر.
ويشمل ذلك تقنيات الفصل، والرفع، والضغط، وتبادل الحرارة، وإدارة ضمان التدفق، والصيانة التنبؤية، والتوائم الرقمية المدعومة بالذكاء الاصطناعي.
وقد يؤدي هذا التطور إلى إنشاء أنظمة إنتاج أكثر مرونة وتقليل الاعتماد على بعض الهياكل المركزية للمعالجة.
ومع ذلك، يجب أن تظل عمليات الإنتاج المستقلة مرتبطة بالقيود الهندسية. فالهدف ليس زيادة الإنتاج اللحظي فقط، وإنما تحقيق توازن بين الإنتاج، وسلامة المعدات، وسلوك المكمن، وضمان التدفق، واستهلاك الطاقة، والأداء البيئي، والموثوقية طويلة المدى للأصل.
العمليات البحرية عن بُعد وتغير دور العاملين
ستؤدي العمليات البحرية المستقلة إلى تغيير دور العاملين في القطاع.
ومن غير المتوقع أن يختفي العاملون في المستقبل، وإنما ستتحول العديد من وظائفهم من التدخل البدني المباشر إلى الإشراف، والتحليل الهندسي، والعمليات الرقمية، وإدارة الروبوتات، وتفسير البيانات، واتخاذ القرارات.
ويمكن لمراكز العمليات عن بُعد توفير وصول مركزي إلى المعلومات الخاصة بعدة منشآت بحرية. ويمكن للمهندسين الموجودين على اليابسة مراقبة أداء الأصول، ومراجعة بيانات الفحص الروبوتي، وتقييم التنبيهات، والتواصل مع الفرق البحرية، ودعم القرارات التشغيلية.
وقد يؤدي ذلك إلى تقليل عدد الأشخاص المطلوب وجودهم بشكل دائم في البحر، مع زيادة إمكانية الوصول إلى الخبرات المتخصصة.
وسيركز العاملون الموجودون في البحر بصورة أكبر على الأنشطة التي تتطلب وجودًا بشريًا، والتدخلات المعقدة، والاستجابة للطوارئ، وأعمال الصيانة المتخصصة.
كما سيؤدي التحول الرقمي إلى زيادة الحاجة إلى مهارات جديدة. وسيعمل مهندسو البترول، والمهندسون الميكانيكيون، ومهندسو الأنظمة تحت سطح البحر، ومهندسو التحكم، ومتخصصو البيانات، ومتخصصو الروبوتات، ومتخصصو الأمن السيبراني، ومتخصصو السلامة والبيئة ضمن فرق متكاملة.
ولذلك سيحتاج مهندس المستقبل في العمليات البحرية إلى فهم أوسع يجمع بين المعرفة الهندسية والتقنيات الرقمية.
السلامة وإدارة المخاطر في العمليات المستقلة
ستظل السلامة أحد أهم الاعتبارات في العمليات البحرية المستقلة.
يمكن للاستقلالية تقليل تعرض الإنسان للبيئات الخطرة، لكنها في الوقت نفسه تخلق أنواعًا جديدة من المخاطر. فقد يخطئ النظام الروبوتي في تفسير حالة معينة، أو يواجه جسمًا غير متوقع، أو يتعرض أحد أجهزة الاستشعار للفشل، أو ينقطع الاتصال، أو يعمل النظام في ظروف بيئية لم تكن ممثلة بصورة كافية أثناء تطويره.
ولذلك تحتاج الأنظمة المستقلة إلى مراقبة قوية، واكتشاف الأعطال، والاعتمادية، والقدرة على العمل بصورة آمنة عند حدوث خلل، وحدود تشغيل واضحة، وآليات محددة للتدخل البشري.
وسيظل الإشراف البشري مهمًا بصورة خاصة في القرارات ذات العواقب العالية. ولذلك يجب تصميم الأنظمة المستقلة وفق مستويات مختلفة من التدخل البشري حسب طبيعة المهمة ودرجة المخاطر.
ومن الأفضل النظر إلى الاستقلالية باعتبارها طيفًا متدرجًا وليس حالة ثنائية بين التشغيل اليدوي والتشغيل المستقل.
فقد تظل بعض الأنشطة تحت التحكم البشري الكامل، بينما يمكن أتمتة أنشطة أخرى مع اشتراط موافقة بشرية قبل التنفيذ، في حين يمكن جعل بعض الأنشطة الروتينية مستقلة بدرجة كبيرة مع استمرار المراقبة البشرية.
وبالتالي ستنتقل إدارة السلامة من التركيز على سلوك الإنسان فقط إلى دراسة التفاعل بين البشر، والروبوتات، والبرمجيات، ونماذج الذكاء الاصطناعي، والمعدات، والظروف البيئية.
الأمن السيبراني والثقة الرقمية
ستؤدي زيادة الاستقلالية إلى زيادة الاعتماد على البنية التحتية الرقمية.
فالمرافق البحرية ستصبح أكثر اتصالًا من خلال أجهزة الاستشعار، وشبكات الاتصالات، وأنظمة التحكم، ومنصات العمليات عن بُعد، والروبوتات، والخدمات السحابية.
وهذا الاتصال يخلق تحديات جديدة في مجال الأمن السيبراني.
فأي اختراق للأنظمة المستقلة قد يؤثر على القرارات التشغيلية، أو سلامة البيانات، أو الاتصالات، أو التحكم في المعدات.
ولذلك يجب أن يصبح الأمن السيبراني جزءًا أساسيًا من تصميم العمليات البحرية المستقلة.
وستحتاج الأنظمة المستقبلية إلى اتصالات آمنة، وإدارة موثوقة للوصول والصلاحيات، ومراقبة مستمرة، وعزل مناسب للأنظمة، وبنية مرنة قادرة على التعافي من الأعطال والهجمات.
كما تمثل سلامة البيانات عنصرًا أساسيًا. فالأنظمة المستقلة تعتمد على البيانات الدقيقة. وإذا كانت بيانات أجهزة الاستشعار غير صحيحة أو تم التلاعب بها أو لم تتم معايرتها بصورة سليمة، فقد يتخذ الذكاء الاصطناعي قرارًا غير مناسب.
ومن هنا تصبح الثقة الرقمية متطلبًا أساسيًا في العمليات المستقلة.
ويجب أن يتمكن المشغلون والمهندسون من فهم مصدر المعلومات، وكيف تمت معالجتها، وكيف تم الوصول إلى القرار، وما إذا كان النظام يعمل ضمن الحدود التشغيلية المحددة.
الفوائد البيئية والاستدامة
يمكن للعمليات المستقلة أن تساهم في تحسين الأداء البيئي.
فحملات الفحص والصيانة البحرية التقليدية قد تتطلب سفن دعم وطائرات هليكوبتر وأفرادًا واستهلاكًا للوقود وعمليات لوجستية واسعة.
ويمكن أن يؤدي استخدام الروبوتات المقيمة والمركبات المستقلة إلى تقليل بعض الحملات البحرية المتكررة.
كما يمكن للمراقبة المستقلة أن تساعد في اكتشاف التسربات والظروف غير الطبيعية والتغيرات البيئية والأضرار الإنشائية بصورة أسرع.
ويمكن أن يساعد تحسين معرفة حالة الأصل في منع الأعطال وتقليل عمليات الصيانة غير الضرورية.
كما يمكن لمعالجة الموائع تحت سطح البحر وتحسين الإنتاج بصورة ذكية أن يساعدا على تشغيل المعدات بصورة أكثر كفاءة.
ومع ذلك، لا ينبغي اعتبار التكنولوجيا المستقلة مستدامة بصورة تلقائية. فإنتاج أجهزة الاستشعار والروبوتات والبطاريات والمعدات الإلكترونية يحتاج إلى مواد وطاقة.
ولذلك يجب تقييم الاستدامة على مدار دورة حياة التكنولوجيا بالكامل، بدءًا من التصنيع، مرورًا بالتشغيل والصيانة، وصولًا إلى نهاية عمر المعدات.
نموذج التشغيل البحري في المستقبل
من المتوقع أن تعمل المنشآت البحرية المستقبلية باعتبارها أنظمة سيبرانية فيزيائية متكاملة.
وستقوم الأصول المادية بتوليد المعلومات بصورة مستمرة من خلال أجهزة الاستشعار وأنظمة الفحص المستقلة.
وستقوم الحوسبة الطرفية بمعالجة المعلومات بالقرب من مصدرها، بينما تقوم نماذج الذكاء الاصطناعي بتحديد الأنماط والحالات غير الطبيعية.
وستوفر التوائم الرقمية تمثيلًا ديناميكيًا لحالة الأصول، بينما ستقوم مراكز العمليات عن بُعد بالإشراف على الأنظمة المختلفة.
وفي الوقت نفسه ستنفذ الروبوتات عمليات الفحص وبعض مهام التدخل.
وسوف يؤدي هذا النموذج إلى تغيير دورة التشغيل التقليدية.
فبدلًا من تنفيذ الفحص ثم إعداد التقرير ثم إجراء التقييم الهندسي ثم اتخاذ قرار الصيانة، يمكن للأنظمة المستقبلية جمع البيانات بصورة مستمرة، وتحليلها، وتحديث التوأم الرقمي، وتحديد الأولويات التشغيلية والصيانة.
وبذلك تنتقل الصناعة من الوعي الدوري إلى الوعي المستمر بحالة الأصل.
كما سيساعد هذا التحول على الانتقال إلى العمليات التنبؤية، حيث يمكن اكتشاف التدهور قبل أن يتحول إلى فشل، وبالتالي يمكن التخطيط للصيانة وفق الحالة الفعلية للمعدات.
ومن المتوقع أن تصبح المنشآت البحرية أكثر استقلالية، ولكن ليس بالضرورة أن تصبح خالية تمامًا من البشر.
والنموذج الأكثر واقعية هو الاستقلالية تحت الإشراف البشري، حيث تتولى الآلات الأنشطة المتكررة والخطرة والمعتمدة على البيانات، بينما يحتفظ الإنسان بالمسؤولية عن القرارات الاستراتيجية والحالات الاستثنائية.
تحديات الوصول إلى الاستقلالية الكاملة
على الرغم من التطور السريع في التقنيات، فإن الوصول إلى الاستقلالية الكاملة لا يزال يمثل تحديًا كبيرًا.
تعد البيئة البحرية المعقدة أحد أهم هذه التحديات، حيث تحتوي البيئة تحت سطح البحر على تيارات متغيرة، ومحدودية الرؤية، ونمو بحري، وتغيرات في قاع البحر، ومنشآت معقدة، وظروف تشغيلية ديناميكية.
كما تمثل جودة البيانات تحديًا مهمًا. فالأنظمة المستقلة تحتاج إلى معلومات موثوقة من أجهزة الاستشعار، إلا أن أجهزة الاستشعار تحت سطح البحر قد تتعرض للتدهور، أو التلوث، أو مشكلات المعايرة، أو انقطاع الاتصالات.
كما تمثل المناولة الروبوتية تحديًا آخر. فمن الأسهل نسبيًا جعل الملاحة والفحص مستقلين مقارنة بجعل الروبوت قادرًا على تنفيذ عمليات تدخل معقدة تتطلب التعامل مع معدات مختلفة.
ولا تزال محدودية الاتصالات عاملًا مهمًا كذلك، ولذلك يجب أن تكون الأنظمة المستقلة قادرة على العمل بأمان حتى عند فقد الاتصال.
كما تمثل موثوقية الذكاء الاصطناعي تحديًا رئيسيًا، حيث يجب أن تظل النماذج قادرة على العمل عندما تتغير الظروف عن تلك التي تم تدريبها عليها.
وهناك أيضًا تحديات تنظيمية، إذ يجب على الشركات تطوير أساليب عمل جديدة، ومسؤوليات واضحة، وبرامج تدريب، واستراتيجيات صيانة، وآليات للاستجابة للطوارئ تتناسب مع العمليات المستقلة.
وأخيرًا، هناك تحدي الثقة. فيجب أن يمتلك المهندسون والمشغلون مستوى مناسبًا من الثقة في توصيات الأنظمة المستقلة قبل السماح لها بتنفيذ أنشطة أكثر أهمية.
ولذلك فإن الاستقلالية ستتطور بصورة تدريجية، وليس من خلال قفزة تكنولوجية واحدة.
اتجاهات البحث والتطوير المستقبلية
سيركز التطوير المستقبلي على تحسين ذكاء الأنظمة المستقلة، وقدرتها على العمل لفترات طويلة، وموثوقيتها، وقدرتها على التكامل مع الأنظمة الأخرى.
ومن المتوقع أن تصبح الروبوتات المقيمة تحت سطح البحر أكثر أهمية بسبب قدرتها على توفير وصول مستمر إلى البنية التحتية.
كما سيصبح الذكاء الاصطناعي أكثر قدرة على تفسير البيانات متعددة المصادر القادمة من الكاميرات، والسونار، وأجهزة القياس المختلفة، وأجهزة الاستشعار الصوتية، وأجهزة التشغيل، وسجلات الفحص السابقة.
وستتطور التوائم الرقمية من مجرد أدوات للعرض إلى منصات تشغيلية قادرة على التنبؤ، والتحسين، واكتشاف الحالات غير الطبيعية، وتخطيط المهام، ودعم اتخاذ القرار.
وستساعد الحوسبة الطرفية الأنظمة المستقلة على اتخاذ قرارات أسرع بالقرب من مصدر البيانات مع الحفاظ على الاتصال بالمراكز البعيدة.
كما ستتطور تقنيات الاتصال تحت الماء، مما يسمح بتفاعل أكثر كفاءة بين الروبوتات، والبنية التحتية، والمنشآت البحرية، ومراكز العمليات عن بُعد.
وسيكون التكامل بين الأنظمة المختلفة اتجاهًا مهمًا أيضًا، حيث ستحتاج الأنظمة المستقلة المستقبلية إلى التواصل مع معدات ومنصات وبرمجيات من مصادر مختلفة.
وبذلك سيكون الهدف طويل المدى هو إنشاء منظومة مستقلة متكاملة بدلًا من مجموعة من الآلات المستقلة المنفصلة.
الخاتمة
يتجه مستقبل العمليات البحرية وتحت سطح البحر نحو نموذج تشغيلي أكثر استقلالية واتصالًا وذكاءً واعتمادًا على الإشراف عن بُعد.
وستعمل الروبوتات، والذكاء الاصطناعي، والتوائم الرقمية، والحوسبة الطرفية، وأجهزة الاستشعار المتقدمة، وتقنيات الاتصال تحت الماء، وأنظمة التحكم المستقلة على تغيير الطريقة التي يتم بها فحص الأصول البحرية ومراقبتها وصيانتها وتشغيلها.
ولا يتمثل التحول الأساسي في استبدال الإنسان بالروبوت، وإنما في إنشاء بيئة متكاملة يتعاون فيها الإنسان والآلة، حيث تتولى الأنظمة المستقلة الأنشطة المتكررة والخطرة والمستمرة والمعتمدة على البيانات، بينما يحتفظ المهندسون بالمسؤولية عن القرارات المعقدة والاستراتيجية والحالات الاستثنائية.
ويمكن للروبوتات تحت سطح البحر توفير وجود مستمر في البيئات صعبة الوصول، بينما يستطيع الذكاء الاصطناعي تحويل كميات كبيرة من بيانات الاستشعار والفحص إلى معلومات تشغيلية مفيدة.
كما تستطيع التوائم الرقمية ربط الأصول المادية بتمثيلاتها الرقمية، وتساعد الحوسبة الطرفية على اتخاذ قرارات سريعة بالقرب من مصدر البيانات، بينما تربط مراكز العمليات عن بُعد الأصول البحرية بالخبرات الهندسية المتخصصة الموجودة على اليابسة.
وبذلك ستتحول المنشأة البحرية المستقبلية تدريجيًا إلى منظومة سيبرانية فيزيائية متكاملة تتفاعل فيها المعدات المادية مع الذكاء الرقمي بصورة مستمرة.
ولا يتمثل الهدف النهائي في زيادة الأتمتة فقط، وإنما في تطوير عمليات بحرية أكثر أمانًا وموثوقية وكفاءة واستدامة وقدرة على الاستجابة الذكية للظروف المتغيرة.
ومع نضج التقنيات المستقلة، ستنتقل الهندسة البحرية بصورة متزايدة من التدخل الدوري إلى الوعي المستمر، ومن الصيانة التفاعلية إلى الإدارة التنبؤية، ومن التشغيل اليدوي إلى الاستقلالية تحت الإشراف البشري.
وستكون المؤسسات الأكثر قدرة على دمج هذه التقنيات مع المعرفة الهندسية، والانضباط التشغيلي، والأمن السيبراني، والخبرة البشرية هي الأكثر قدرة على قيادة الجيل القادم من العمليات البحرية وتحت سطح البحر.
بقلم: د. نبيل سامح
• مدير تطوير الأعمال في شركة نيلكو
• مدرب بترول دولي معتمد
• أستاذ ومدرب في عدد من شركات الاستشارات والتدريب والأكاديميات، ومنها Enviro Oil وZAD Academy وDeep Horizon وغيرها
• محاضر في جامعات داخل مصر وخارجها
• مساهم في كتابة مقالات بقطاع البترول في مجلات Petrocraft وPetrotoday وغيرها